Voyager2 записывает данные в свою память, а затем передаёт их на сервер.
Данные представляют собой таблицу, каждая строка которой (точка, запись) представляет собой набор параметров:
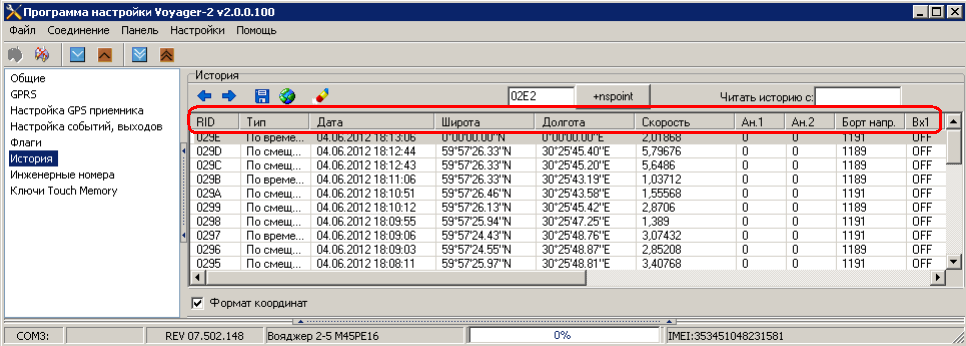
Количество точек в памяти прибора может достигать 65535.
После переполнения прибор записывает новые точки с начала.
Voyager2 записыват точки в память:
Таким образом заранее рассчитать как много точек прибор запишет в память - довольно сложно. Можно привести два крайних случая.
Первый вариант - прибор установлен на автомобиле, который перевозит грузы по волжской степи - там дороги ровные и прямые. В таком случае точек на километр движения будет не много.
Второй вариант - прибор установлен на погрузчик, которые перемещается по площадке перед складом и делает постоянные повороты/развороты, не перемещаясь по прямой больше 20м. - в таком случае точек на километр будет очень много.
Накопленные данные прибор передаёт либо каждые 2 минуты, либо по накоплению 30 точек.
Т.е. если объект стоит ночью без движения (и запись по времени 5 минут), то каждые 2 минуты он передаст на сервер одну или две точки.
Если объект движется, то он накапливает 30 точек гораздо быстрее, чем пройдёт 2 минуты - в среднем каждые 30 секунд.
Данный алгоритм разработан для экономии трафика. Если Вам необходимо иметь на сервере данные от прибора чаще, то необходимо включать режим слежения (см. инструкцию на PCN8).
В режиме слежения Voayager2 передаёт историю из памяти как только в памяти появляется хоть одна новая запись. Т.е. в среднем каждые несколько секунд в движении.
Данные представляют собой таблицу, каждая строка которой (точка, запись) представляет собой набор параметров:
Количество точек в памяти прибора может достигать 65535.
После переполнения прибор записывает новые точки с начала.
Voyager2 записыват точки в память:
- По времени - задаётся в настройках прибора (задаётся в настройках прибора на закладке "Общие", подробнее см. инструкцию). По умолчанию каждые 5 минут.
- По событию - как только изменится состояние входа/питания (задаётся в настройках прибора на закладке "Настройка событий, выходов", подробнее см. инструкцию).
- По смещению - как только объект переместится по прямой на определённое расстояние (задаётся в натсройках прибора на закладке "Общие", подробнее см. инструкцию). По умолчанию 50 метров. Либо при изменении направления движения - тогда точки пишутся каждую секунду.
Таким образом заранее рассчитать как много точек прибор запишет в память - довольно сложно. Можно привести два крайних случая.
Первый вариант - прибор установлен на автомобиле, который перевозит грузы по волжской степи - там дороги ровные и прямые. В таком случае точек на километр движения будет не много.
Второй вариант - прибор установлен на погрузчик, которые перемещается по площадке перед складом и делает постоянные повороты/развороты, не перемещаясь по прямой больше 20м. - в таком случае точек на километр будет очень много.
Накопленные данные прибор передаёт либо каждые 2 минуты, либо по накоплению 30 точек.
Т.е. если объект стоит ночью без движения (и запись по времени 5 минут), то каждые 2 минуты он передаст на сервер одну или две точки.
Если объект движется, то он накапливает 30 точек гораздо быстрее, чем пройдёт 2 минуты - в среднем каждые 30 секунд.
Данный алгоритм разработан для экономии трафика. Если Вам необходимо иметь на сервере данные от прибора чаще, то необходимо включать режим слежения (см. инструкцию на PCN8).
В режиме слежения Voayager2 передаёт историю из памяти как только в памяти появляется хоть одна новая запись. Т.е. в среднем каждые несколько секунд в движении.